Car2X und Cyber-Physikalische Systeme
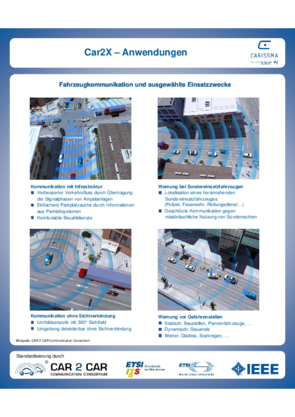
Es wird erwartet, dass die Car2X Kommunikation die Fahrzeugsicherheit, die Verkehrseffizienz und den Fahrkomfort nachhaltig verbessern kann. Mit WLAN-V2X und Cellular-V2X stehen zwei Kommunikationstechnologien zur Kommunikation zwischen Fahrzeugen sowie mit der Verkehrsinfrastruktur zur Verfügung. Neben Anwendungen für Fahrerinformationen und –warnungen werden zunehmend Use Cases zur Kommunikationsunterstützung für die Fahrzeugautomatisierung betrachtet, die massive Sensorinformationen zur kooperativen Umfeldwahrnehmung und anderen Use Cases übertragen. Darüber hinaus erfolgt eine zunehmende Einbeziehung von aller Verkehrsteilnehmer (Fußgänger, Fahrradfahrer).
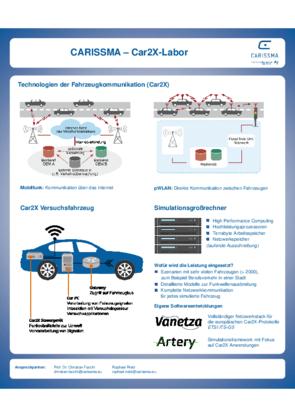
Für die Bewertung und Optimierung von Car2X-Kommunikationssystemen können Untersuchungen in sich ergänzenden Testumgebungen durchgeführt werden, wobei Simulationen, HIL-Prüfstände und Realversuche zum Einsatz kommen. Die Simulation erlaubt die breite Untersuchung von Use Cases und Protokollen auf leistungsstarken Rechenclustern. Damit können bspw. Car2X-Anwendungen simulativ abgesichert werden. In HIL-Umgebungen kann die Performanz experimenteller Prototypen für Car2X-Plattformen getestet werden. Bei Realversuchen werden Car2X-Plattformen mit der Sensorik in das Fahrzeug oder in Roadside Units integriert und in einem Testfeld unter kontrollierten Bedingungen oder auch im realen Straßenverkehr erprobt.
Laufende Projekte
SAFIR - Impulsprojekt 3, Teilprojekt 3: STRETCH
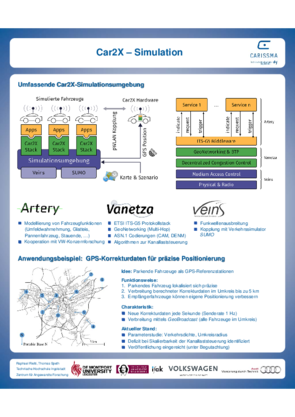
Das Ziel des Teilprojektes ist es, eine Umgebungssimulation für Car2X Kommunikation zu entwickeln, die es ermöglicht ein Car2X Steuergerät ganzheitlich zu testen. Der Fokus wird dabei auf eine möglichst große Szenarienvielfalt gelegt, welche es zulässt auch komplexe Szenarien für zukünftige Car2X Applikationen zu simulieren. Dies kann beispielsweise ein hochkooperatives Fahrmanöver mit mehr als 50 Fahrzeugen sein. Für aussagekräftige Testläufe ist darauf zu achten, dass die Simulation stets in Echtzeit abläuft.
Fördermittelgeber: Bundesministerium für Bildung und Forschung, Forschung an Fachhochschulen
Förderkennzeichen: 13FH7I03IA
KOALA 2 - Kooperativ interagierende Automobile mit geringer Kommunikationslatenz
Das Projekt KOALA2 betrachtet die Manöverkoordinierung zwischen Fahrzeugen basierend auf Car2X-KOmunikation im Rahmen des DFG Schwerpunktprogramms 1835 Kooperativ interagierende Automobil.
Für die szenariobasierte Manöverkoordinierung zwischen Fahrzeugen in kooperativen Use Cases (wie Fahrstreifenwechsel, Pulkfahren/Platooning und Notlenkung) werden Entwurfsmuster für die Kommunikation entwickelt, um die sensorgestützte Manöverplanung durch explizite Kommunikation zu ergänzen. Dazu wird die derzeitige Broadcast-basierte Informationsverbreitung um die Kommunikation in Gruppen von Fahrzeugen erweitert, die ausschließlich die Akteure des jeweiligen Manövers umfassen. Die Entwurfsmuster werden in einem Messaging Framework verwendet, um eine zuverlässige Kommunikation zur Planung, Durchführung und Abschluss bzw. Abbruch von kooperativen Fahrmanövern zu gewährleisten.
Die entwickelten Verfahren werden prototypisch implementiert und experimentell validiert. Das Vorhaben verbessert nachhaltig die kooperative Manöver- und Trajektorienplanung als Schlüsseltechnologien für sicherheitsrelevante Use Cases im kooperativen automatisierten Fahren.
Fördermittelgeber: Deutsche Forschungsgemeinschaft (DFG)
Förderkennzeichen: 273374642
SAVe Now
CMC Next
Abgeschlossene Projekte
SAVe - Optimierung von Funktionen des automatisierten Fahrens (OF)
Im Forschungsprojekt SAVe haben die antragstellenden THI Professoren Huber (Testmethoden/Wirksamkeitsanalyse), Botsch (Autonomes Fahren/KI-Methoden) und Facchi (Car2X-Systeme) den ersten Stein zur Erstellung einer prospektiven Wirkungsanalyse für den urbanen Verkehrsraum gesetzt. Das besonders unfallträchtige Szenario Linksabbiegen ohne Vorfahrt wurde für manuellen Verkehr (Referenz) unter Berücksichtigung stochastischer Variationen im Verhalten aller Verkehrsteilnehmer (inkl. Fußgänger, Radfahrer, E-Scooter) modelliert und in der eigens entwickelten Monte-Carlo Simulationsumgebung „THIREKS“ implementiert. Als Behandlungsmaßnahme wurde ein automatisiertes Fahrzeug modelliert und integriert. Die konservative Umfelderfassung rein mit Fahrzeug-interner Sensorik stellt allerdings im innerstädtischen Verkehr durch potentielle Sichtverdeckungen ein Risiko für die Fahrfunktion dar. Daher wurde die Simulation der Umfelderfassung um ein Überkopfsensormodell erweitert, um den Performancegewinn von Infrastrukturmaßnahmen (Car2X) abzuschätzen. In diesem Sinne stellt der Überkopfsensor auch eine Maßnahme dar, deren Wirksamkeit es zu bewerten gilt. Erkenntnisse wurden bereits auf internationalen Fachkonferenzen präsentiert und veröffentlicht.
Open Source
Artery
Artery enables V2X simulations based on ETSI ITS-G5 protocols like GeoNetworking and BTP. Single vehicles can be equipped with multiple ITS-G5 services through Artery's middleware, which also provides common Facilities for these services.
Vanetza
Vanetza is an open-source implementation of the ETSI C-ITS protocol suite. This comprises the following protocols and features among others:
- GeoNetworking (GN)
- Basic Transport Protocol (BTP)
- Decentralized Congestion Control (DCC)
- Security
- Support for ASN.1 messages (Facilities) such as CAM and DENM
Though originally designed to operate on ITS-G5 channels in a Vehicular Ad Hoc Network (VANET) using IEEE 802.11p, Vanetza and its components can be combined with other communication technologies as well, e.g. GeoNetworking over IP multicast.
OpenROUTS3D
OpenROUTS3D (Open Realtime OSM- and Unity-based Traffic Simulator 3D) - A multi-purpose driving simulator developed for the needs of Teleoperated Driving.
- Map and Artificial Traffic Creation
- Input and Output management for Teloperated Driving
- Logging System and Replay Feature
- Simulation of Sensors
- Multiplayer
- User Study Mode
- Addon-System
InTAS
InTAS is the realistic Ingolstadt traffic scenario for SUMO. This scenario comprises the following features:
- Modeled and Validated with real traffic numbers
- 24 hours of simulation
- Actual road network based on the city of Ingolstadt
- Street categories for VANETs simulation: tunnel, under.building, under.bridge
- Simulation of public parking areas
- Real location of all Traffic Lights in city
- Simulation of real Traffic Light Systems
- Buildings shape and location
- Simulation of public transport system: real bus routes with the actual time-table
You can watch InTAS presentation for the SUMO User Conference 2020.
Labor
Team
-
Prof. Dr. rer. nat. Christian Facchi
Forschungsprofessur eingebettete und vernetze Systeme; Leiter Doctoral School

-
Silas Correia Lobo, M. Sc.
Laboringenieur und Wissenschaftlicher Mitarbeiter CARISSMA
-
Daniel Maksimovski, M. Eng.
Wissenschaftlicher Mitarbeiter CARISSMA