Prof. Dr. techn. Gerhard Elsbacher
Forschungsprofessor/Leitung TTZ Unbemannte Flugsysteme

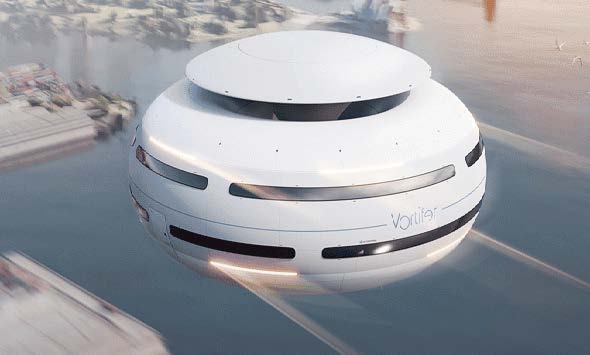
Fig.1: Initial concept
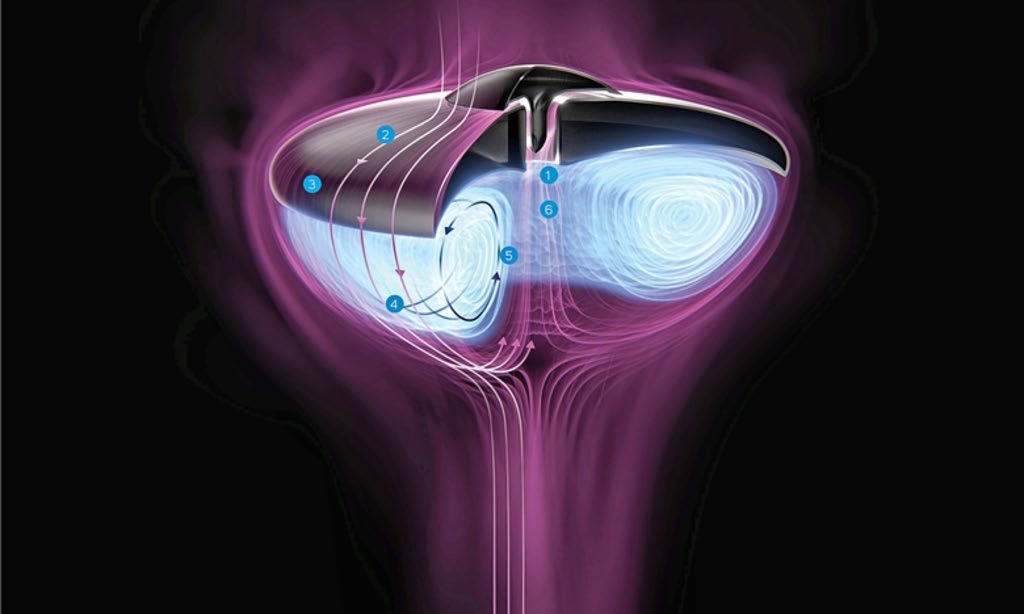
Fig.2: An air vortex makes the Vortifer fly
Vortifer ist eine innovatives Flugkonzept mit eine neuen Antriebssystem, das mithilfe eines toroidalen Wirbels – ähnlich einem in sich geschlossenen Vortex – sowohl Auftrieb als auch Schub erzeugt. Durch die Kombination mehrerer Flugprinzipien bietet der Vortifer effizientere, stabilere und agilere Flugeigenschaften. Daher kann der Vortifer als Lösung für eine Vielzahl von Umgebungen und potentiellen Missionen eingesetzt werden. Das neuartige Design erfordert fortgeschrittene Regelungsverfahren bis hin zu verstärktem Lernen, um Stabilität und operationellen Einsatz zu gewährleisten.

Fig.3: System of particles representation of Vortifer
Mathematische Modellierung des untergesteuerten Systems:
Entwickeln Sie ein umfassendes nichtlineares dynamisches Modell der Drohne, die mit einem System aus beweglichen Massen ausgestattet ist. Das Modell soll die Auswirkungen der Untergesteuerung, der aerodynamischen Kräfte und der Steuerungsbefehle erfassen.
Entwurf von Regelungssystemen für untergesteuerte Dynamiken:
Formulierung und Implementierung von Regelungsstrategien zur Bahnverfolgung und Stabilisierung. Dies umfasst sowohl klassische Regler (z. B. PID) als auch fortschrittliche modellbasierte Ansätze wie nichtlineare Regelung und Reinforcement Learning (RL).
Adaptive Regelungsmechanismen:
Entwerfen Sie ein adaptives Regelungskonzept, das die Regelparameter dynamisch in Echtzeit anpasst, um die Robustheit gegenüber externen Störungen, Modellierungsunsicherheiten und wechselnden Nutzlastbedingungen zu verbessern.
Optimale Regelungsstrategien:
Welche Regelungsmethoden sind am effektivsten, um Schwankungen der Nutzlast und externe Störungen zu bewältigen und gleichzeitig die Stabilität aufrechtzuerhalten?
Die Rolle des verstärkenden Lernens in der adaptiven Regelung:
Wie effektiv kann RL die Anpassungsfähigkeit unter Echtzeit-Flugbedingungen verbessern, und wie schneidet es im Vergleich zu herkömmlichen adaptiven Regelungsverfahren ab?
Abwägung zwischen Leistung und Stabilität:
Inwieweit lassen sich Leistungskennzahlen (z. B. Agilität, Energieeffizienz) optimieren, ohne die Systemstabilität in einem unteraktuierten System zu beeinträchtigen?
Optimale Steuerungsstrategien: Mit welchen Steuerungsmethoden lassen sich unterschiedliche Nutzlasten und Bedingungen am besten bewältigen?
Die Rolle des verstärkenden Lernens: Wie gut passt sich das verstärkende Lernen an, um die Stabilität aufrechtzuerhalten?
Leistung vs. Stabilität: Können wir die Leistung steigern, ohne dabei die Stabilität zu beeinträchtigen?

Die Steuerung des Vortifers basiert auf der Verschiebung beweglicher Massen, die mithilfe der Lagrange-Dynamik modelliert werden. Die allgemeine Dynamik lässt sich wie folgt darstellen:

Dabei steht L (q,q') für den Lagrange-Funktional des Systems, der aus der kinetischen (T) und der potenziellen (V) Energie berechnet wird.
Das vollständige dynamische Modell lässt sich in Matrixform wie folgt zusammenfassen:

Fig.4: Swash Mass Helicopter (SMH)
Diese Gleichungen ermöglichen eine präzise Steuerung durch Anpassung der Massenverteilung, wodurch die Stabilität und Effizienz des Vortifers während des Fluges optimiert werden.
Wir haben eine 2D-Simulation unter Verwendung eines Proportional-Derivativ-Reglers (PD-Regler) durchgeführt, um die Wirksamkeit der Taumelscheibenmassen bei der Aufrechterhaltung von Gleichgewicht und Stabilität zu bewerten. Diese Ergebnisse dienen als Ausgangsbasis für den Vergleich mit fortgeschritteneren Steuerungsmethoden des verstärkenden Lernens.

Forschungsprofessor/Leitung TTZ Unbemannte Flugsysteme
Technologiefeldleiter Kooperative UAV-Systeme

Wissenschaftlicher Mitarbeiter

Wissenschaftlicher Mitarbeiter
